Robotikk · Aktiv
Tracking Turret
Utvikling av en 2-akset kameraplattform som følger objekter automatisk ved hjelp av datasyn og sanntidstracking.
Mentorer: Ludvik Høibjerg-Aslaksen
Om prosjektet
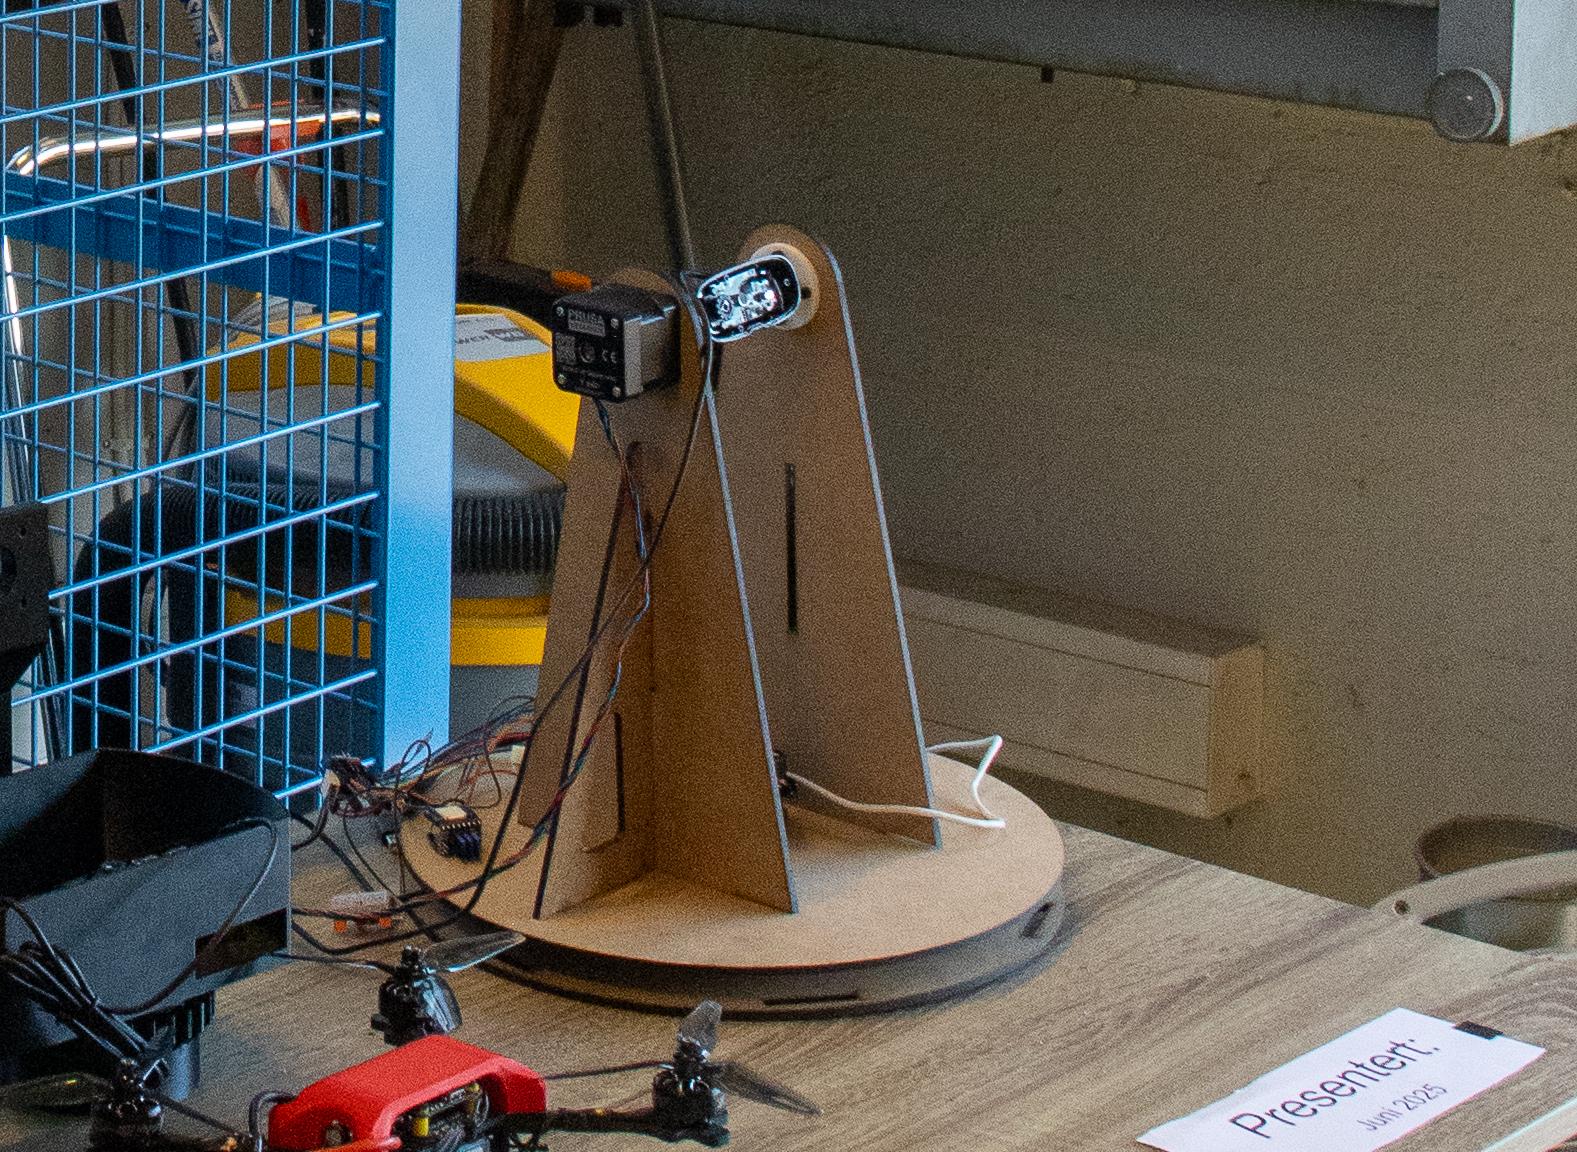
Tracking Turret er et praktisk gruppeprosjekt der teamet bygger en plattform som kan rotere et kamera i to akser — pan og tilt. En Raspberry Pi analyserer bildet fra kameraet, finner et objekt og sender kommandoer til en Arduino som styrer to steppermotorer. Resultatet er et kamera som automatisk følger objekter i sanntid.
Prosjektet er inspirert av det første turret-samarbeidet mellom Eik Lab og Kongsberg Defence & Aerospace (KDA), og er laget som en labmanual for 4–6 studenter over ett semester.
Teknologi
- Datasyn og objektdeteksjon med Raspberry Pi
- Sanntids tracking og kontrollsløyfe
- Mekanisk design: 2-akset plattform i kryssfiner/3D-print
- Stepper motorstyring med Arduino
- Egen valgfri funksjon (lyd, LED, spillkontroller e.l.)
Team
Vedlikeholdes av studenter ved Eik Lab. Manualen er skrevet for grupper på 4–6 studenter, med tverrfaglig samarbeid i to team.